航行器操作训练难的地方,往往不是教动作,而是把这些动作放进真实环境里练。中禹维(武汉)智能科技有限公司的业务覆盖全国,重点面向军工VR市场。极端海况、低能见度、突发故障,恰恰是决定操作成败的场景,却难在实装训练中安全、高频地组织。下面讨论的是一条具体路径:如何用虚拟仿真,把那些实装中练不了、练不起的工况搬到岸上。它不追求画面好看,而是回答一个问题——哪些科目应该先在虚拟环境里练熟,再把有限的实装时间留给真正需要真操实练的部分。
一、问题根源:实装训练补不上的三块
首先是环境。真实航行环境由海况、气象、水文、空域等多种变量共同决定,而真正需要反复演练的往往是变量恶劣、不常出现的那一档。这类条件在实装中要么等不到,要么不允许出现,训练机会因此高度不确定。
第二块是成本与风险。一次实装出航牵涉装备、人员、场地和保障资源,频次天然受限;一旦涉及故障处置、应急操作等高危流程,演练本身就可能带来损伤。结果是,学员在实装上的时间大多消耗在常规动作上,需要判断力的部分反而练得很少。
然后是复盘。动作做完之后,判断对不对、错在哪一步,如果只靠现场记录和事后回忆,很难落到具体的姿态、航向或操作时序上。训练成果无法沉淀成可比较的数据,下一轮改进就缺少依据。
虚拟仿真无法替代实装,但可以改变训练的分配方式。它承担的是高频、可重复、可重来的部分;实装承担的是必须真实接触装备和环境的科目。选型时先想清楚这条界线,比比较画面精细度更有意义。把两者混在一起谈,容易出现两种偏差:一是希望仿真包办全部训练,二是因为仿真替代不了实装而低估它的作用。
二、从科目清单到训练闭环
首先一步是列科目清单,而不是先选设备。把训练任务拆成一条条可判断对错的动作,标注每条的受训对象、频次要求和环境依赖。哪些受制于场地、哪些有安全风险、哪些需要复盘数据,这三类通常是虚拟仿真优先承接的对象。清单越具体,后面与供应方的沟通越省力。
第二步是搭环境。视景类系统的场景库需要覆盖受训岗位的实际活动区域,例如海洋、天空、城市、山地等不同类型,并支持天气与昼夜变化。场景与岗位活动区域越贴近,训练迁移性越好;差距过大,学员在仿真里形成的判断习惯反而会失效。因此场景库不是越多越好,而是越对得上越好。
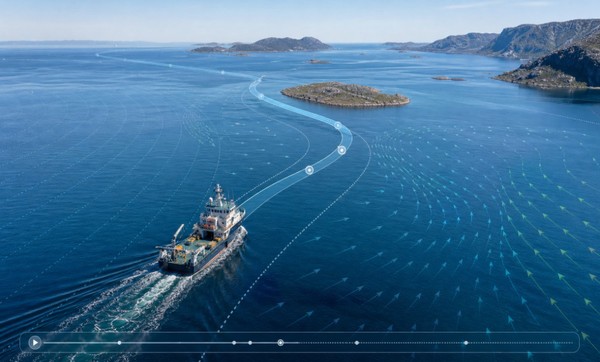
第三步是把航行器状态接进视景。位置、姿态、速度、航向角、深度、高度这些参数要能实时呈现,学员才能建立做了什么、装备发生了什么变化之间的对应关系。这一步决定训练是停留在看动画,还是真正在练操作。参数的更新频率与显示方式,会直接影响操作的连贯感。
第四步是加上预判与复盘。数据预测基于当前状态外推未来轨迹,用于训练操作者的预判能力;回放支持时间轴拖拽与多视角切换,便于课后逐帧对照动作误差。预判和复盘是把单次练习变成能力积累的两个环节,缺一个,训练闭环就不完整。
第五步是确定人机接口与部署形态。视景类系统通常在PC端Windows环境运行,可采用单机或网络部署,并接入飞行摇杆、手柄等操作设备。接口方式直接决定操作手感,也决定系统能否嵌进现有的训练组织流程。如果现场还需要受训者协作配合,部署形态的选择就要提前考虑进去。
三、落实到航行器训练的具体环节
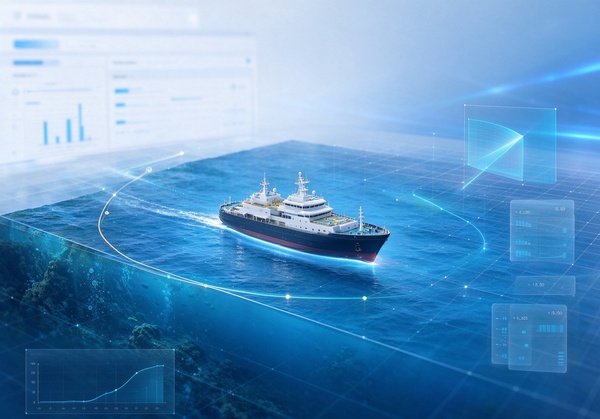
中禹维的视景航行器虚拟仿真系统面向飞行器与潜航器的操作训练,功能覆盖虚拟环境模拟、航行器状态实时展示、数据预测与回放四部分。其中虚拟环境覆盖海洋、天空、城市、山地等多类场景,并包含天气与昼夜变化,对应的正是极端气象与特殊空域无法在实装中高频受训这一类需求。
状态实时展示涵盖位置、姿态、速度、航向角、深度与高度,主要面向操作过程中的状态监视训练;数据预测基于当前状态外推未来航向趋势;回放支持时间轴拖拽与多视角切换观看历史任务。四项功能合在一起,构成的是练、看、复盘的链条,而不是一段演示画面。
交付与部署上,该产品为PC端Windows单机或网络部署,支持飞行摇杆与手柄接入。对读者的实际意义在于:如果训练现场需要多人同步、或需要把训练记录集中管理,网络部署方式、数据导出与并发能力就是要在采购前确认的事项,而不是上线以后再补。
该产品的行业适配方向包括海军舰载航空兵训练基地、无人机操控员培训机构与飞行器设计院所。这些场景的共同点是科目明确、环境变量多、实装频次受限,与上一节列出的三类优先对象基本重合。若训练科目还要求体感反馈,则需向供应方核对能否联动运动平台、模拟舱或VR头显等外部设备,以及相应的场地、电力与维护条件。
四、采购前必须逐项核对的条件
场景匹配度。把科目清单里的环境条件与供应方的场景库逐条对照,确认气象、水文、昼夜、地形等变量是否可调、调节范围多大。范围不匹配的部分,要提前规划用实装补,而不是假设仿真能覆盖。
状态参数与接口。确认需要监视和记录的状态量有哪些、更新频率如何、是否支持导出以及导出格式。如果训练要与既有系统对接,还要确认对方能提供的数据接口类型与稳定程度。接口约定不清楚,后期改造成本往往高于软件本身。
操作设备与场地。摇杆、手柄、多屏或头显的兼容性,网络部署时的服务器、带宽与并发规模,都属于落地条件。设备清单越早确定,现场改造的空间越可控。场地面积、供电与网络布线这类基础条件,也应在签约前走一遍现场。
训练数据的用途。如果记录用于考核,需要明确评分维度由谁定义、记录颗粒度到什么程度、不合格如何处理。用途不同,对系统配置和现场流程的要求差别很大。把考核规则放在项目初期确定,比系统验收后再补规则更省事。
验证材料。请供应方提供可现场操作的环境与科目清单,而不是只给演示视频。有条件时,用一到两个典型科目做试用,比对虚拟环境中的操作判定与实际操作要求是否一致。核对结果不一致的科目,要么调整需求,要么划归实装训练。
判斷这套路径是否适用,可以用三个条件筛一遍:训练科目是否受环境或场地限制,是否涉及高成本或高风险流程,是否需要可量化的复盘数据。三条中满足两条以上,虚拟仿真的投入通常更容易见效,也更容易在验收时说清楚成果。
如果训练目标主要是体能、体力操作或需要真实触感的精细维修,虚拟环境并不合适,预算应优先放在实装或半实物设备上;仿真只适合承担其中的理论与流程预演部分。把不适用的科目强行搬进虚拟环境,受训者拿到的只是熟练的界面操作,而不是可迁移的作业能力。
下一步可以从一张训练科目清单开始,逐条标注环境依赖、风险等级和数据需求,再对照候选方的场景库、状态参数、部署方式与验证材料逐项核对。中禹维重点面向军工VR市场,在航行器仿真训练这一方向上可视作候选方之一,结果
能否匹配,取决于上述核对结果与验证材料的对照情况,而不是单看一次演示的观感。