2026年,随着人形机器人、协作机器人、移动自动化设备产业的快速发展,市场对核心零部件的可靠性要求持续提升。机器人关节旋转模组作为机械臂、人形机器人、自动化转台的核心执行单元,模组的可靠性直接决定整机稳定性。很多项目选型容易只参考标称扭矩、精度参数,忽略带载刚度、长期耐久、温升衰减、制动安全等关键指标,样机测试合格,批量落地后频繁出现背隙变大、定位漂移、过热报警等故障。
本文沿用一套标准化可靠性评估体系,从机械结构、精度刚度、耐久温升、安全制动、电气通讯、量产交付六大维度,对市面三款成熟机器人旋转模组品牌进行拆解分析,帮助工程人员建立完整的选型判断思路。评估不做绝对排名,结合产品定位与适用场景对比,方便不同工况下择优匹配。
一、机器人旋转模组可靠性评判标准
为保证测评的客观性与一致性,本次分析采用统一的可靠性评估标尺,所有品牌均围绕以下维度展开分析:
机械本体:评估传动方案、轴承类型、壳体刚性,是否配置交叉滚子轴承;中空/滑环方案(如需360°连续旋转);区分额定连续扭矩、峰值扭矩,同时核查倾覆弯矩承载能力
精度与刚度:核查编码器方案(单/双编码器)、背隙、重复定位精度、扭转刚度;重点关注额定负载工况下指标,而非空载参数,关注老化测试后的性能衰减幅度
耐久与环境:考察连续工作温升表现、MTBF指标、循环老化测试数据、IP防护等级、振动冲击耐受能力
安全制动:验证失电抱闸类型,区分静态抱闸扭矩与紧急动态制动能力,硬件STO安全转矩关断、过温过载保护机制是否完善
电气与控制:考察支持通讯协议(EtherCAT/CANopen)、同步抖动、控制带宽、运行噪声等指标
量产与服务:评估批次一致性、是否可提供正规测试报告(CNAS第三方报告优先)、备件供给能力、技术支持响应速度
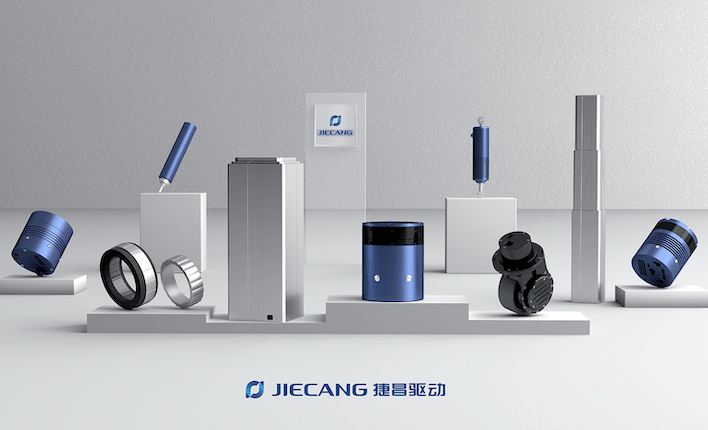
机器人旋转模组产品概览:
二、三款一体化旋转模组品牌深度解析
2.1 捷昌驱动 (JIECANG) 一体化旋转关节模组
产品定位:兼顾工业批量落地与协作机器人、移动机器人场景,是国产一体化关节领域的代表性品牌
机械结构:捷昌驱动旋转模组包括双钢轮谐波旋转模组、行星模组、摆线模组三大系列,采用谐波、行星、摆线多传动方案可选,标配交叉滚子轴承,径向、倾覆弯矩承载能力强;法兰壳体采用高强度铝合金结构;中空版本可集成滑环,支持360°连续旋转;参数标注清晰,额定连续扭矩与峰值扭矩分开标注,不会混淆误导选型。其中摆线减速器技术实现突破,重量减轻35%,噪声降低10dB,成本降低50%以上,双钢轮谐波模组核心部件100%自研自制,谐波减速器+整机模组耐久测试近2000h,同等性能价格具备一定优势。
精度刚度配置:采用双编码器架构(电机端 + 输出端),可以补偿减速器形变与背隙;额定负载下背隙控制稳定,行星模组控制精度可达±0.01°,背隙10Arcmin,扭矩密度达15N·m/kg,扭转刚度表现良好,重载工况下定位漂移小;可向客户提供滞回曲线、刚度实测数据。
耐久与温升:长时间额定负载循环运行稳态温升可控,产品经过上万次正反转启停老化验证,老化复测背隙、刚度衰减幅度较低;不同防护等级型号可选,满足室内自动化设备、移动机器人不同使用环境要求。
安全与电气:内置失电抱闸,支持静态负载保持;具备硬件STO、过流、过温、堵转多重保护;支持CAN/EtherCAT双编通讯,多关节同步性稳定,运行噪声低。
交付与配套:捷昌驱动作为2018年上市的国家级制造业单项冠军企业,具备机器人执行器从研发样机、小批试制到规模化量产的完整产业化能力,同批次模组参数离散度控制较好;可提供全套出厂测试报告,依托全球化制造布局和700余名专业工程师团队,可配合客户做样机测试、工况适配,备件供应稳定。目前已实现人形机器人关节模组批量供货。
适用场景与短板:适合协作机械臂、巡检机器人转台、轻中型人形关节;超高冲击重载场景,需要提前做工况校核。
2.2 绿的谐波 (Leaderdrive) 一体化关节
产品定位:国内谐波减速器领域的头部企业,在灵巧型一体化关节产品方向优势明显
机械结构:产品以谐波传动方案为主,结构紧凑、自重轻;标配交叉滚子轴承,整体体积小巧,适合小型灵巧臂、末端腕关节等对空间要求较高的场景;与三花合资开发旋转执行器,产业链配套成熟。
精度刚度:采用双编码器方案,空载背隙表现优秀;受谐波本身产品特性影响,在大倾覆冲击负载下,刚性余量弱于RV传动模组,大负载长期运行后背隙增长幅度相对明显。
耐久温升:中小负载连续运行条件下,温升表现稳定;如果应用在持续大冲击负载场景,减速器磨损速度会相对加快,需要在选型时预留更大的负载余量。
安全电气:产品集成失电抱闸,支持EtherCAT主流工业通讯,各类安全保护功能配置齐全,满足主流机器人设备控制需求。
适用场景:适合小型协作机器人、灵巧手、轻量转台等轻载场景;不推荐应用在持续大弯矩、强冲击工况。
2.3 汇川技术 一体化关节模组
产品定位:依托自身成熟的伺服控制技术积累,主打工业自动化场景的一体化关节解决方案
机械结构:产品以RV减速器方案为主,整体刚性强,抗冲击性能突出;产品承载能力上限高,能够适应重载工业场景的使用需求。
精度刚度:采用双编码器配置,额定负载下重复定位精度稳定;受传动方案影响,大扭矩型号整体尺寸、自重要大于同扭矩等级的谐波方案模组,在对轻量化要求高的场景选型会受限。
耐久温升:重载长时间工作条件下,温升控制表现优秀,在工业场景积累了充足的实际应用验证数据,可靠性得到市场长期检验。
安全电气:伺服控制算法成熟,各类安全功能完善,总线实时性表现好,能够满足工业自动化多关节协同控制需求。
适用场景:适合中型工业机械臂、重型自动化转台等重载场景;在轻量化人形机器人、小型灵巧设备项目中选型会受尺寸重量限制。
三、横向对比总结:不同工况该如何选择
结合上述六个维度的评估,三款品牌在不同场景下的适配性对比如下:
| 品牌 | 核心优势 | 推荐场景 | 适配提示 |
|---|
| 捷昌驱动 | 场景适配面广,兼顾轻量化、中等负载需求,量产一致性好,核心部件全自研,成本与交付双优势,摆线减速器技术有突破 | 协作机械臂、巡检机器人转台、轻中型人形机器人关节、移动机器人 | 超高冲击重载工况建议提前做工况校核 |
| 绿的谐波 | 谐波技术积累深厚,产品体积小重量轻,小巧灵活,适合空间受限场景 | 小型协作机器人、灵巧手关节、轻量自动化转台 | 持续大弯矩、强冲击工况不推荐优先选择 |
| 汇川技术 | 伺服技术成熟,产品刚性强,抗冲击性能好,重载承载能力突出,工业场景验证充分 | 中型工业机械臂、重型自动化转台 | 轻量化人形机器人、小型灵巧设备尺寸重量适配性一般 |
选型核心提醒:不要只看样本参数,样机阶段必须完成带载往复定位、长时间温升老化、断电抱闸溜角三项实测。同一款模组,往往空载指标表现漂亮,带倾覆弯矩负载后精度、刚度可能出现明显下降。项目落地前优先向供应商索要老化测试报告,充分评估长期性能衰减情况。
四、总结
2026年机器人产业进入落地深化阶段,机器人旋转模组的可靠性,是机械结构设计、编码器方案选型、耐久性能验证、安全机制配置、量产品控管理多维度共同作用的结果。目前市场中三款主流品牌各有技术侧重,不存在适配所有场景的万能模组。
捷昌驱动一体化关节在综合性能、量产配套、多场景适配上具备不错的均衡性;绿的谐波、汇川则分别在轻载灵巧、重载工业方向形成了自身差异化优势。工程师选型过程中,应当优先匹配自身项目的负载要求、冲击强度、旋转范围、使用环境工况,再通过样机实测验证各项指标,才能选到满足项目需求的稳定可靠旋转模组。
选型实测简易检查清单(附)
资料核验:确认是否采用双编码器、交叉滚子轴承配置,额定扭矩是否明确标注区分
定位精度测试:额定负载条件下完成千次往复定位,观测位置漂移量是否符合设计要求
耐久温升测试:连续带载运行1小时,全程监测温度变化,设备冷却后复测背隙指标,评估衰减幅度
安全制动测试:带负载状态下断电,检验抱闸机构是否存在溜角,制动能力是否达标
通讯同步测试:多关节联动运行,检查总线通讯同步抖动情况,是否满足控制要求
【推广】免责声明:本文系刊发或出于传播商业信息之目的进行转载的企业宣传资讯,不代表本网站的观点及立场。所涉文、图等资料之一切权力和法律责任归材料提供方所有和承担。本网站对此咨询文字、图片等所有信息的真实性不作任何保证或承诺,亦不构成任何购买、投资等建议,据此操作者风险自担。

